5轴水平多关节型洁净机械手臂 - 芯钛科半导体
首页
产品中心
技术服务
新闻资讯
联系我们
CN
中文
English
日本語
CN
中文
English
日本語
首页
产品中心
技术服务
新闻资讯
联系我们
产品中心
Contact Us
首页
产品中心
晶圆搬运机械手
5轴水平多关节型洁净机械手臂
场景:
筛选:
晶圆临时键合系统
晶圆键合机
晶圆搬运机械手
3轴圆柱坐标洁净机械手臂
4轴圆柱坐标洁净机械手臂
4轴水平多关节型洁净机械手臂
5轴水平多关节型洁净机械手臂
晶圆校准器
晶圆校准器
EFEM
EFEM
Sorter
Sorter
晶圆贴膜机
全自动晶圆贴膜机
高级半自动切割贴膜机
半自动真空贴膜机
高级自动减薄贴膜机
半自动晶圆减薄贴膜机
高级半自动晶圆减薄后撕膜机
半自动晶圆减薄后撕膜机
半自动LED UV照射机
JEL GTVCR5330
晶圆搬运机械手臂
5轴真空水平多关节型洁净机械手臂
了解更多
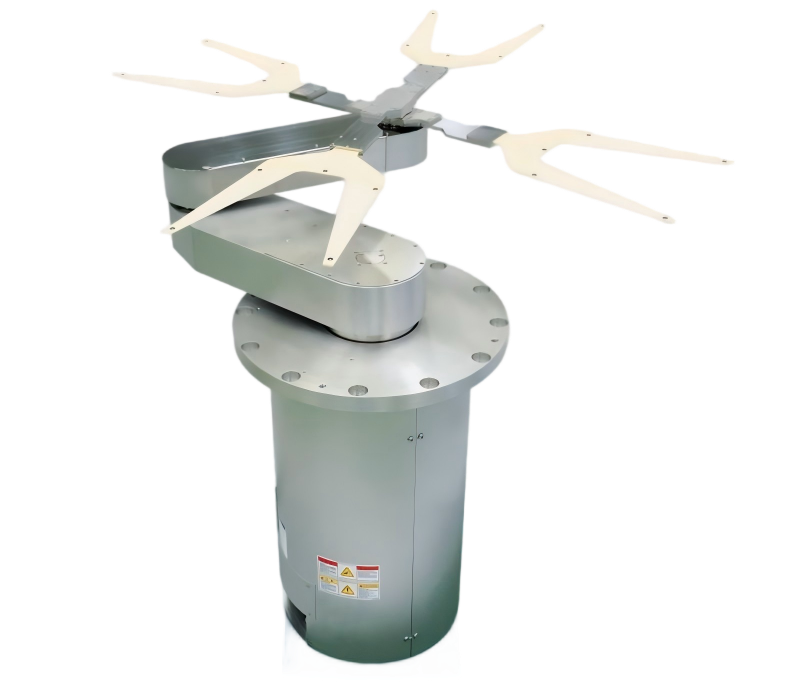
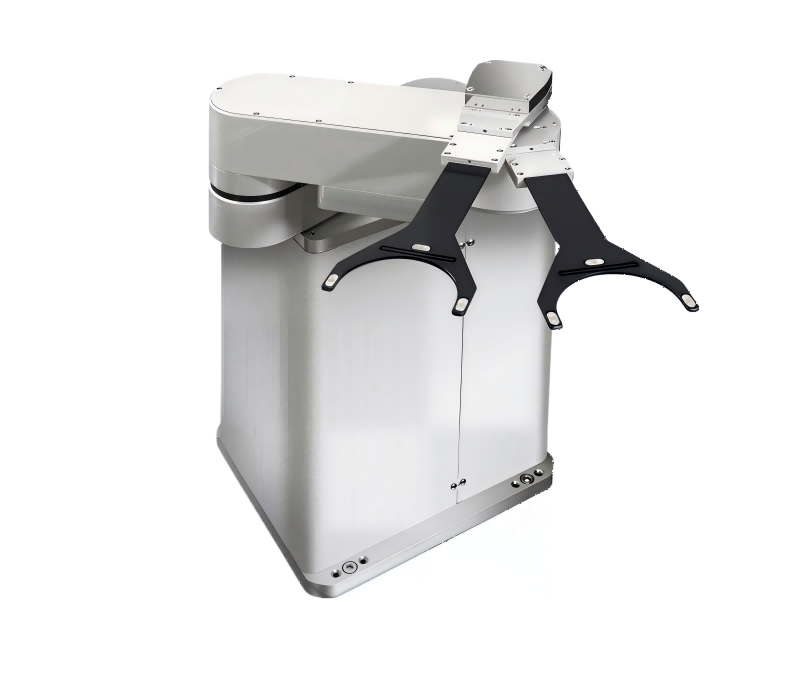
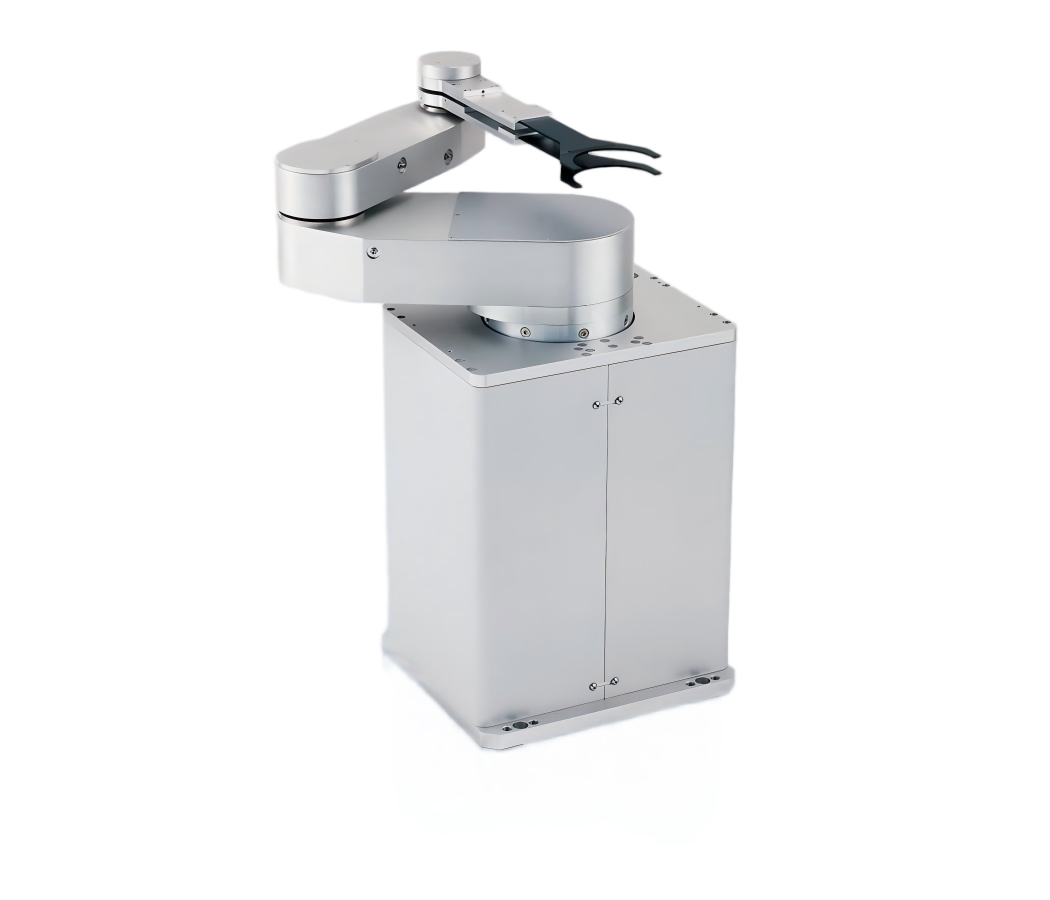
JEL GTVCR5330 晶圆搬运机械手臂 5轴真空水平多关节型洁净机械手臂 5轴真空水平多关节型洁净机械手臂GTVCR5000系列。 实现了下降价格,但是也可以维持以前的GTVHR5000系统的机能,功能。 能够在真空环境下对应并排摆放的腔室工作台布局,能够灵活地适应不同类型设备的多种布局。 通过优化机械手臂的空间尺寸,有利于减小真空腔室的内部容积。 非常适合inline设备。 机械手臂标准臂长:280mm, 330mm 手臂关节处使用磁流体密封装置 真空密封:磁流体密封装置以及波纹管 提高洁净度的方法:手臂内部排气口安装5µm级过滤器 双手指机构能够缩短更换晶圆时的手臂动作时间 配备动作监视器 控制通讯方式:RS232C及并口I/O方式 全轴采用绝对值编码器规格的AC伺服电机 S曲线加减速控制方式能够高速,高精度地搬运半导体晶圆 手指材质:CFRP(碳纤维),铝合金,高纯度陶瓷等多种可选材质 晶圆固定方式:下托式,利用晶圆自重的边缘夹持式,利用O型胶圈的摩擦力来保持位置 可以针对搬运物体,客户设备布局的实际情况提供最优的手指 5轴水平多关节型洁净机械手臂
JEL GTFR5280
晶圆搬运机械手臂
5轴水平多关节型洁净机械手臂
了解更多
JEL GTFR5280 晶圆搬运机械手臂 5轴水平多关节型洁净机械手臂 可用于300mm半导体晶圆搬送的5轴水平多关节洁净机械手臂。 单臂双手指结构能够实现和双臂结构同样的功能。 适用于300mm半导体生产设备内部,适用于EFEM的晶片搬运。 与我司以往产品的GTCR相比,减少动作禁止区域、速度限制的影响,提高传片效率。 机械手臂可以单独对应3个FOUP(280mm臂长) 双手指结构能够缩短更换晶圆时的手臂动作时间 绝对值编码器规格的AC伺服电机, 无需电池/直驱电机 晶圆固定方式:真空吸附式,下托式,边缘夹持式 可以针对被搬运物体种类,设备布局等要求提供最优的手指 5轴水平多关节型洁净机械手臂
JEL GTCR5280
晶圆搬运机械手臂
5轴水平多关节型洁净机械手臂
了解更多
JEL GTCR5280 晶圆搬运机械手臂 5轴水平多关节型洁净机械手臂 可用于300mm半导体晶圆搬送的5轴水平多关节洁净机械手臂GTCR5000系列。 单臂双手指结构能够实现和双臂结构同样的功能。 适用于300mm半导体生产设备内部,检测设备等的晶圆搬运。 机械手臂标准臂长: 210mm, 280mm 机械手臂可以单独对应2个FOUP(210mm臂长) 或者3个FOUP(280mm臂长) 双手指结构能够缩短更换晶圆时的手臂动作时间 适应设备需求可以选择底座固定方式,或者法兰固定方式 配备动作监视器 控制通讯方式:RS232C及并口I/O方式 全轴采用绝对值编码器规格的AC伺服电机 通过S曲线加减速控制方式以及对运动轨迹的优化 能够高速,高精度地搬运半导体晶圆 晶圆固定方式:真空吸附式,下托式,边缘夹持式,伯努利非接触式 手指材质:CFRP(碳纤维),铝合金,高纯度陶瓷等多种可选材质 可以针对被搬运物体种类,设备布局等要求提供最优的手指 5轴水平多关节型洁净机械手臂
没有找到符合条件的产品
本网站使用cookies
本网站使用cookie来改善您访问本网站的体验,但如果您不同意,您也可以选择取消。
有关更多信息,请参阅我们的
《隐私政策》
。
同意
取消