3轴圆柱坐标洁净机械手臂 - 芯钛科半导体

产品中心
产品中心
首页 产品中心 晶圆搬运机械手 3轴圆柱坐标洁净机械手臂
JEL SCR3160CSN
JEL SCR3160CSN

晶圆搬运机械手臂
3轴圆柱坐标洁净机械手臂(采用闭环位置控制)

了解更多
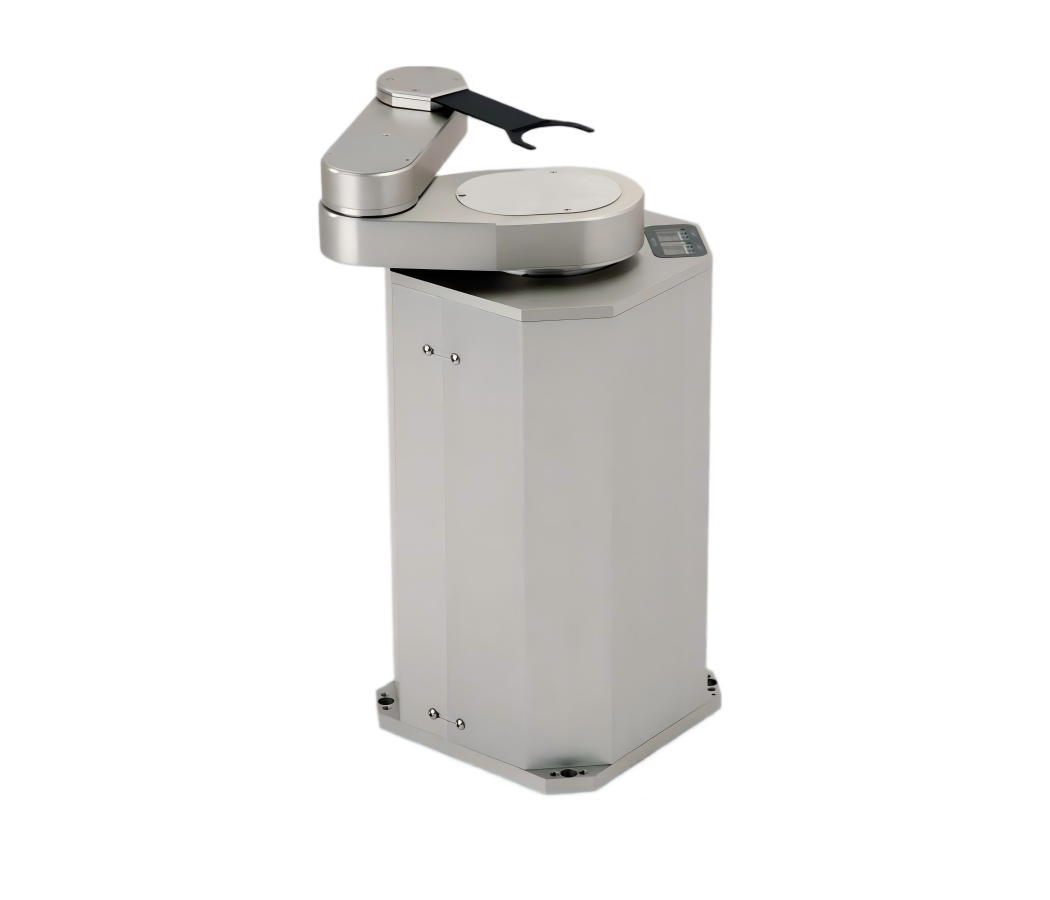
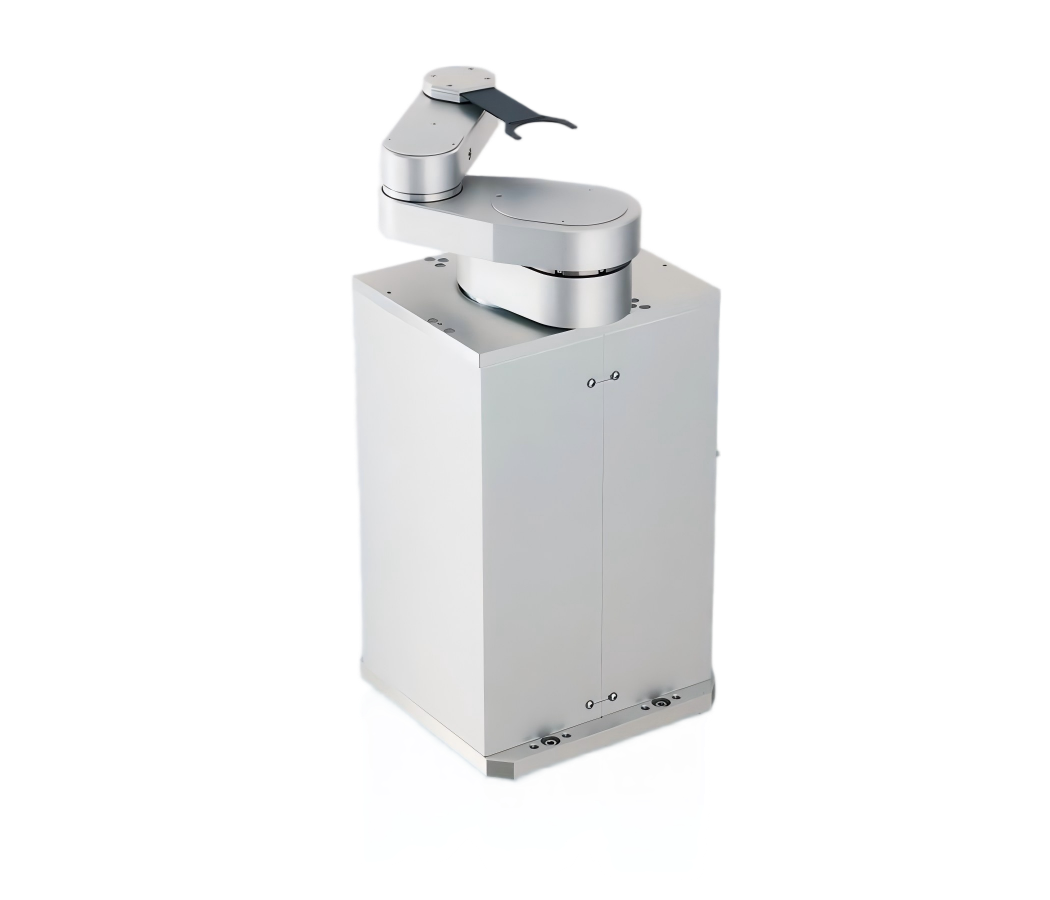
JEL SCR3160CSN 晶圆搬运机械手臂 3轴圆柱坐标洁净机械手臂(采用闭环位置控制) 在闭坏控制方式机械手臂加上多轴规格 适用于超级洁净间要求的3轴圆柱坐标洁净机械手臂 在保持高性价比和高速传输特性的基础上,解决了步进电机常见的丢步问题,适用于2寸-12寸晶圆传输的新型单臂机械手 电机配备绝对值编码器,实时反馈位置信息,无需寻原点 无需更换电池的绝对值编码器 可搬运重量:手臂第3关节处基准3kg以下 机械手臂标准臂长:100mm, 130mm, 160mm, 200mm 可根据设备布局选择基座固定方式,或法兰固定方式 可选伯努利方式手指(Option) 3轴圆柱坐标洁净机械手臂
JEL SVCR3260
JEL SVCR3260

晶圆搬运机械手臂
3轴圆柱坐标洁净机械手臂

了解更多
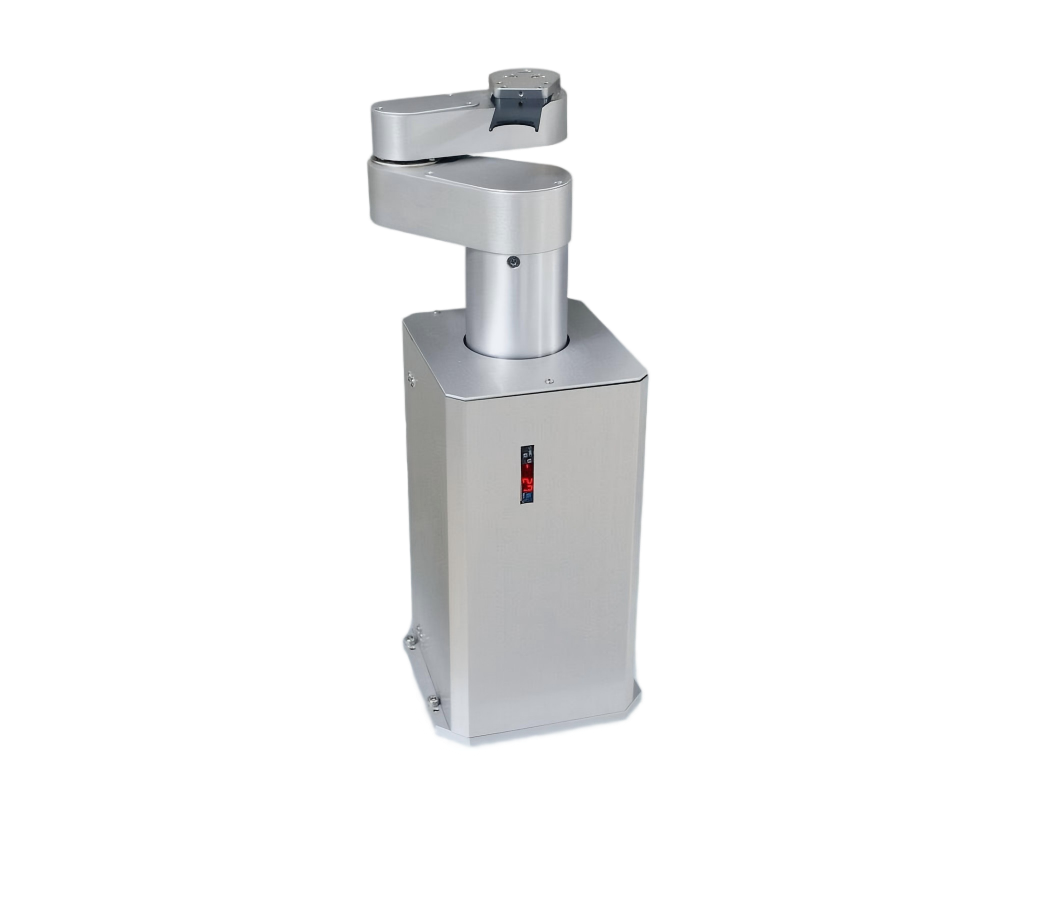
JEL SVCR3260 晶圆搬运机械手臂 3轴圆柱坐标洁净机械手臂 真空3轴圆柱坐标型机械手臂SVCR3000系列。适用于真空腔室内的晶圆搬运。 机械手臂标准臂长:160mm, 190mm, 260mm, 330mm 手臂关节处使用磁流体密封装置 真空密封:磁流体密封装置和波纹管 配备动作监视器 控制通讯方式:RS232C及并口I/O方式 全轴采用伺服电机 S曲线加减速控制方式能够高速,高精度地搬运半导体晶圆 可以选配2相步进电机规格 手指材质:CFRP(碳纤维),铝合金,高纯度陶瓷等多种可选材质 晶圆固定方式:下托式 可以针对搬运物体,客户设备布局的实际情况提供手指 3轴圆柱坐标洁净机械手臂
JEL SWCR3160CS
JEL SWCR3160CS

晶圆搬运机械手臂
3轴圆柱坐标洁净机械手臂 (防水式)

了解更多
JEL SWCR3160CS 晶圆搬运机械手臂 3轴圆柱坐标洁净机械手臂 (防水式) 防水3轴圆柱坐标型机械手臂SWCR3000系列(配备300mm晶圆翻转机构+边缘夹持机构) 在保护等级IP64 LSI半导体生产工艺条件下,能够在酸性,碱性环境下搬运半导体晶圆 手臂部分采用特氟龙镀层保证耐腐蚀性 手臂关节部位防水结构使用V型密封圈 零件之间的结合面采用Viton材质的密封条 Z轴的防水结构可以使用蛇腹管 配备动作监视器 控制通讯方式:RS232C及并口I/O方式 全轴采用2相步进电机 S曲线加减速控制方式能够高速,高精度地搬运半导体晶圆 晶圆固定方式: 真空吸附式,下托式,边缘夹持式 可以针对搬运物体,客户设备布局的实际情况提供手指 3轴圆柱坐标洁净机械手臂
JEL SSCR3090S
JEL SSCR3090S

晶圆搬运机械手臂
3轴圆柱坐标型洁净机械手臂

了解更多
JEL SSCR3090S 晶圆搬运机械手臂 3轴圆柱坐标型洁净机械手臂 超洁净无尘间用3轴圆柱坐标型洁净机械手臂SSCR3090S系列。 适用于半导体生产设备内部,检测设备等小尺寸晶圆的搬运,通过优化机械手臂的空间尺寸,有利于实现设备的小型化。 机械手臂标准臂长:90mm 同SSCR2090S-PM兼容,连杆式手臂,可以定制没有Z轴模块的机械手臂 配备动作监视器 控制通讯方式:RS232C及并口I/O方式 全轴使用2相步进电机 S曲线加减速控制方式能够高速,高精度地搬运半导体晶圆 晶圆固定方式:真空吸附式,下托式 手指材质:CFRP(碳纤维),铝合金,高纯度陶瓷等多种可选材质 可以针对被搬运物体种类,设备布局等要求提供最优的手指 3轴圆柱坐标洁净机械手臂
JEL MCR3160C
JEL MCR3160C

晶圆搬运机械手臂
3轴圆柱坐标洁净机械手臂

了解更多
JEL MCR3160C 晶圆搬运机械手臂 3轴圆柱坐标洁净机械手臂 超洁净无尘间用300mm晶圆对应MCR3000C系列。 适用于半导体生产设备内部,检测设备等的晶圆搬运。 全轴采用AC伺服电机满足高速搬送的需求。 比MHR系列具有更好的性价比优势。 机械手臂标准臂长:160mm, 200mm 适应设备需求可以选择底座固定方式,或者法兰固定方式 配备动作监视器 控制通讯方式:RS232C及并口I/O方式 全轴采用绝对值编码器规格的AC伺服电机 S曲线加减速控制方式能够高速,高精度地搬运半导体晶圆 晶圆固定方式:真空吸附式,下托式,边缘夹持式,伯努利非接触式 手指材质:CFRP(碳纤维),铝合金,高纯度陶瓷等多种可选材质 可以针对被搬运物体种类,设备布局等要求提供最优的手指 3轴圆柱坐标洁净机械手臂
没有找到符合条件的产品